Matriz, campo de visão, voxel, espessura de corte e reformatações
- Calcular o tamanho do pixel e do voxel a partir do campo de visão, da matriz e da espessura de corte.
- Diferenciar campo de visão de aquisição e campo de visão de reconstrução, espessura de corte e intervalo de reconstrução.
- Selecionar a técnica de reformatação adequada: multiplanar, curva, projeção de intensidade máxima ou mínima e renderização volumétrica.
A imagem de TC é uma matriz de números, cada um representando a atenuação média de um pequeno volume de tecido. O tamanho desse volume determina quanto detalhe a imagem pode mostrar e quanto ruído ela terá. Nesta aula estudamos os parâmetros geométricos da imagem, que o tecnólogo escolhe a cada protocolo, e as ferramentas de reformatação, que permitem visualizar o mesmo volume em qualquer plano ou em três dimensões.
3.3.1Matriz, pixel e voxel
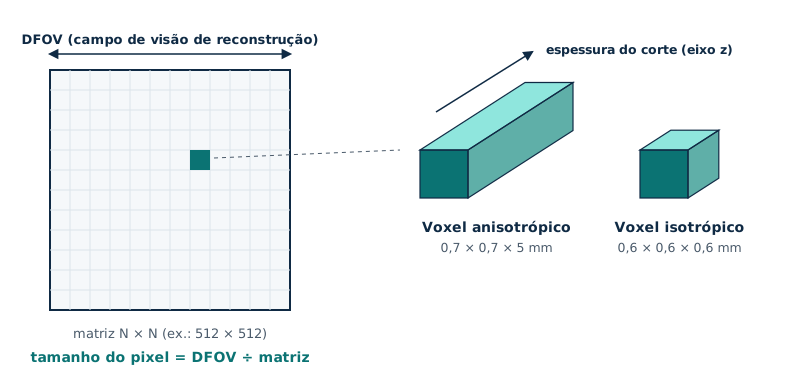
A matriz é a grade de linhas e colunas em que a imagem é organizada. A matriz padrão em TC é de 512 × 512; alguns equipamentos oferecem matrizes de 768 × 768 ou 1024 × 1024 para aplicações de alta resolução. Cada elemento da matriz é um pixel (elemento de imagem), que exibe um tom de cinza correspondente ao número de TC.
Como a imagem representa um corte com espessura, cada pixel corresponde, na verdade, a um pequeno volume de tecido: o voxel (elemento de volume). As dimensões do voxel são o tamanho do pixel nas duas direções do plano e a espessura do corte no eixo z. O número de TC de um voxel é a média da atenuação de tudo o que está dentro dele.
3.3.2Campo de visão
Há dois campos de visão diferentes em TC:
- Campo de visão de aquisição (SFOV, de scan field of view): a região do gantry dentro da qual os dados são efetivamente medidos. É definido pelo protocolo (por exemplo, "cabeça" ou "corpo") e está ligado ao filtro bowtie e à extensão do arco de detectores. Partes do corpo fora dele geram artefatos de truncamento (aula 4.2).
- Campo de visão de reconstrução (DFOV, de display field of view): a região, dentro do SFOV, que será efetivamente reconstruída e exibida na matriz. Pode ser escolhido depois da aquisição, a partir dos dados brutos.